Timothy B. Lee 借机器人学 sim-to-real gap 解释前沿模型能力参差
Timothy B. Lee 用机器人学 sim-to-real gap 概念解释前沿模型能力的参差
Timothy B. Lee 借用机器人学的 sim-to-real gap 概念,解释前沿模型为何在编程、数学、网络安全进展显著,却难以快速改造律师、建筑等其他职业。他指出编程和数学任务易于模拟,因此进展快;而多数白领工作涉及与人及真实世界互动,几乎无法模拟,这限制了 AI 替代人类的速度。他因此不认为 2027 或 2028 年会出现大规模职业冲击。
Timothy B. Lee:Understanding AI· Timothy B. Lee·2026-11-05 23:16· 52 分钟前AI 评分60
这一机器人学概念有助于解释前沿能力的参差不齐
AI 导读
Understanding AI 作者 Timothy B. Lee 撰文,借用机器人学中模拟与真实之间的差距(sim-to-real gap)解释为何前沿模型在编程、数学、网络安全进展显著,却难以快速改造律师、建筑等其他职业。
正文 · 原文
过去一年,模型在某些领域的能力取得了惊人进展——最显著的是编程、数学和网络安全。然而,这些突破在现实世界中的影响却出人意料地有限——尤其是在这些职业之外。
律师、建筑师、销售人员、大学教授等当然都在工作中使用 AI 模型,但 AI 模型似乎还远未像改造数学和计算机编程那样改造这些职业。即便在软件行业,我们也没有看到许多人预期的那种大规模失业——人们曾以为一旦 AI 模型达到人类水平,这种失业就会到来。
一个大问题是为什么——以及这种影响是否会在未来几个月或几年内扩大。许多人预计,AI 驱动的巨大颠覆将在 2028 年甚至 2027 年开始冲击其他职业。
我认为这不会发生,而机器人学中的一个概念有助于解释原因:模拟与真实之间的差距(sim-to-real gap)。我是在编辑同事 Kai Williams 那篇出色的九月文章时接触到这个概念的,那篇文章讲的是争相收集机器人训练数据的竞赛。
假设你想训练一个机器人走路。一种选择是创建一个带有模拟机器人的虚拟环境。然后用强化学习来奖励有助于机器人移动的行为。机器人初创公司 Figure 去年采用了这一策略,而且奏效了!Figure 表示,他们“在几个小时内收集了相当于数年的模拟演示数据”。当他们把训练好的模型迁移到真实机器人上时,机器人能够“无需任何调整或改动”地行走。
但这一策略对许多其他任务并不那么奏效。Kai 举了一个例子:研究人员试图在模拟中教机器人钉钉子。中间的面板展示了如果机器人纯粹通过试错来学习这项任务会发生什么:
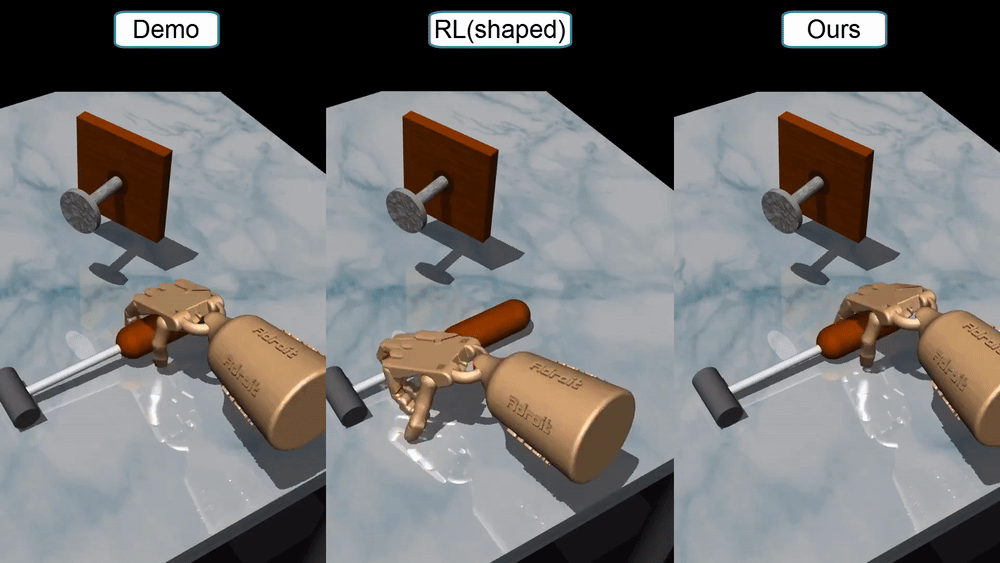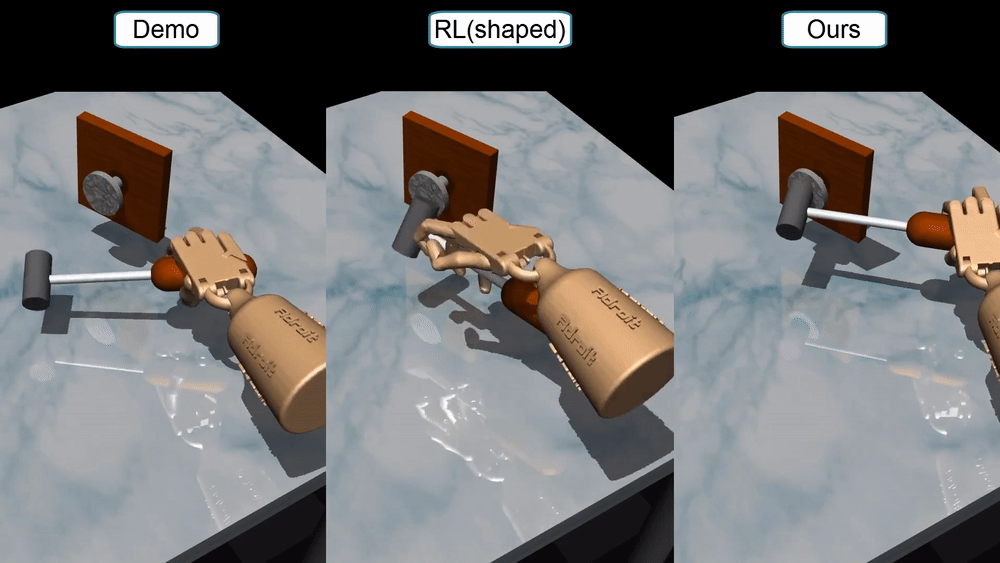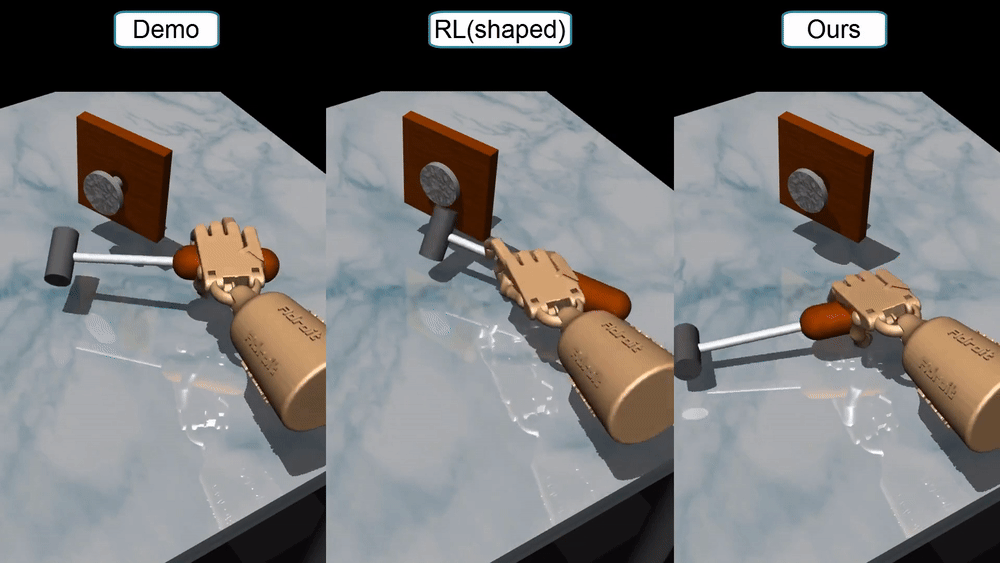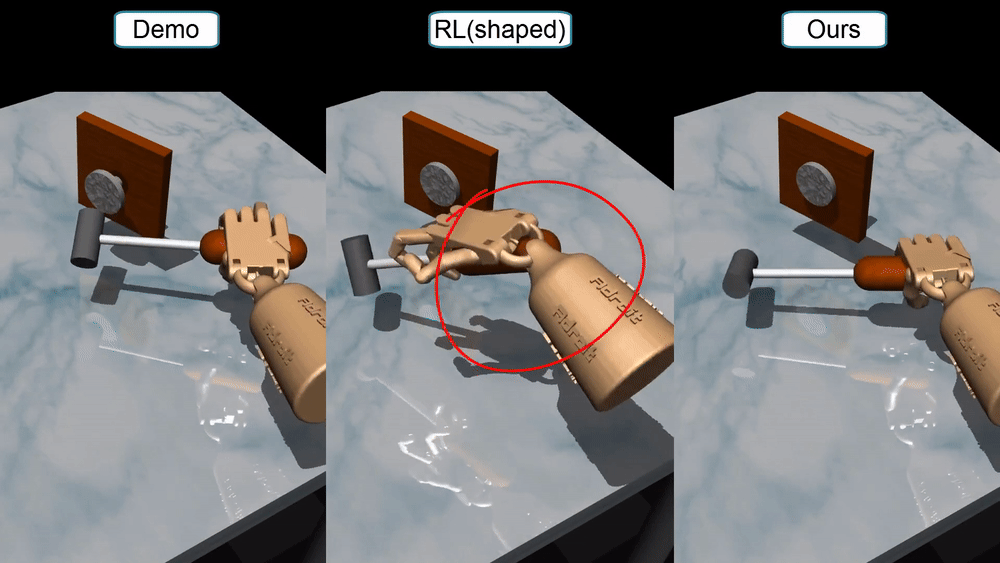
为什么模拟对走路有效,对钉钉子却无效?正如 Bracket Bot 首席执行官 Brian Machado 向 Kai 解释的那样,一个关键区别在于“地板不会做任何事”。因为地板是一个静态物体,不会对机器人的动作做出反应,所以非常容易模拟。
锤子就没那么容易模拟了。你需要考虑锤子和手之间的所有力和摩擦力。如果模拟哪怕稍有不准,模型就可能学到一种在模拟中有效但在现实世界中失败的钉钉子技巧。
大多数具有经济价值的机器人任务更像是锤击,而不是行走。它们要求机器人去操作那些行为复杂、难以模拟的物体。比如想一想绳子、半杯葡萄酒,或者一个气球。我们不知道如何以足够高的保真度来模拟这类物体,从而训练机器人模型。而我们真的不知道如何模拟人类和动物那复杂得多的行为。
这对机器人技术的未来有着重大影响。如果一个任务可以被模拟,那么一家公司就能“在几个小时内收集到相当于数年的模拟演示数据”,就像 Figure 在训练机器人行走时所做的那样。机器人性能可以在低成本下迅速提升。
但如果模拟不是一个选项,那么公司就只剩下吸引力小得多的选择。他们可以雇人来生成训练数据——要么通过遥操作机器人,要么由人自己执行任务——然后用这些数据来训练机器人。或者,他们可以部署一个尚不能很好工作的机器人,让它通过试错来改进。
这些方法各有优缺点。但所有方法都比在模拟中训练慢得多、昂贵得多。这也是我——以及许多机器人专家——怀疑通用机器人能否在未来几年内准备好进行广泛商业部署的一个主要原因。
AI 公司在机器人领域之外也面临类似的困难。你可能会认为白领工作不会受到模拟到现实差距的影响,因为它主要发生在计算机上。但我认为这是错的。几乎每一种白领职业都涉及与其他人以及更大世界的互动——而这几乎不可能被模拟。这一事实限制了 AI 模型在这些职业中取代人类工人的速度。
数学和编程很容易模拟
2016 年,一个名为 AlphaGo 的 DeepMind 模型击败了李世石,后者是世界上最好的人类围棋棋手之一。不久之后,DeepMind 开发了 AlphaZero,这是一个更强大的后继者,通过与自己进行数百万盘对弈,在围棋(以及国际象棋和将棋)上达到了超人水平。
你可以把围棋和国际象棋看作模拟到现实差距非常小的任务。AlphaZero 的自我对弈让人想起 Figure 的虚拟机器人在模拟中自学行走。而且就像 Figure 的虚拟机器人一样,AlphaZero 在训练中学到的技能很好地迁移到了与人类进行的“真实世界”对局中。1
类似的事情也一直发生在编程领域。在过去 18 个月里,编程智能体彻底改变了编程职业。程序员越来越多地不再自己编写代码,而是描述他们想要的代码,并依赖编程智能体来生成它。
在这里,快速进展同样是由非常小的模拟到现实差距促成的。和围棋一样,Python 和 JavaScript 等编程语言有精确的规则,确切定义了任何给定程序应如何运行。这意味着,如果 LLM 在训练环境中磨练编程技能,它们学到的技能将很好地迁移到“真实”的编程任务中。
数学也是如此。四年前,LLM 连基本算术都很吃力。今年,前沿模型已经解决了该学科一些最难的问题。
这一切再次得益于极小的仿真到现实差距。一个关键举措是使用 Lean,这种语言可以让数学证明被精确表述,然后自动验证。这实际上把数学推理变成了计算机编程任务;前沿实验室可以自动检查模型是否为某个特定问题生成了有效的证明。一个能用 Lean 写出的证明,也很可能被人类数学家接受。
简而言之,如果我们能在训练环境中复现某项任务,我们就知道如何训练 AI 模型在该任务上达到超人表现。在机器人领域,这描述的是奔跑、跳跃和跳舞等移动任务——但不包括叠 T 恤或刷墙这类操作任务。在机器人领域之外,国际象棋和围棋等游戏很容易模拟。编程和证明数学定理等智力任务也是如此。
AI 行业的一个关键问题是,类似的训练技术是否适用于其他白领职业。去年,OpenAI 发布了 GDPval,这是一个旨在衡量前沿模型在机械工程、社会工作和房地产等领域表现的基准。在这个基准中,模型会收到一个描述任务的 PDF、电子表格或其他文档,并被要求生成一个新文档作为回应。例如,给定一家公司近期采购订单的电子表格,模型可能会被要求生成一个新的电子表格,列出可能的数据录入错误。
前沿实验室希望他们能训练 AI 模型像编写计算机代码一样有效地执行这类认知任务。模型在 GDPval 上已经取得了重大进展。一年前该基准发布时,最好的模型 Claude Opus 4.1 得分为 47.6%。如今最好的模型得分超过 85%。2
那么,我们是否会在 2027 年看到 AI 智能体像 2026 年席卷软件工程那样,席卷金融、法律、社会工作、建筑和机械工程领域?我对此持怀疑态度。而仿真到现实差距的概念有助于解释原因。
来源:Timothy B. Lee:Understanding AI · understandingai.org
来源:RadarAI · aihot.news